En la era de los agentes, escribir no alcanza: hace falta publicar. CMS Bridge conecta Cursor, Claude y compañía a Medios CMS por MCP, sin complejidad técnica.
 Sam

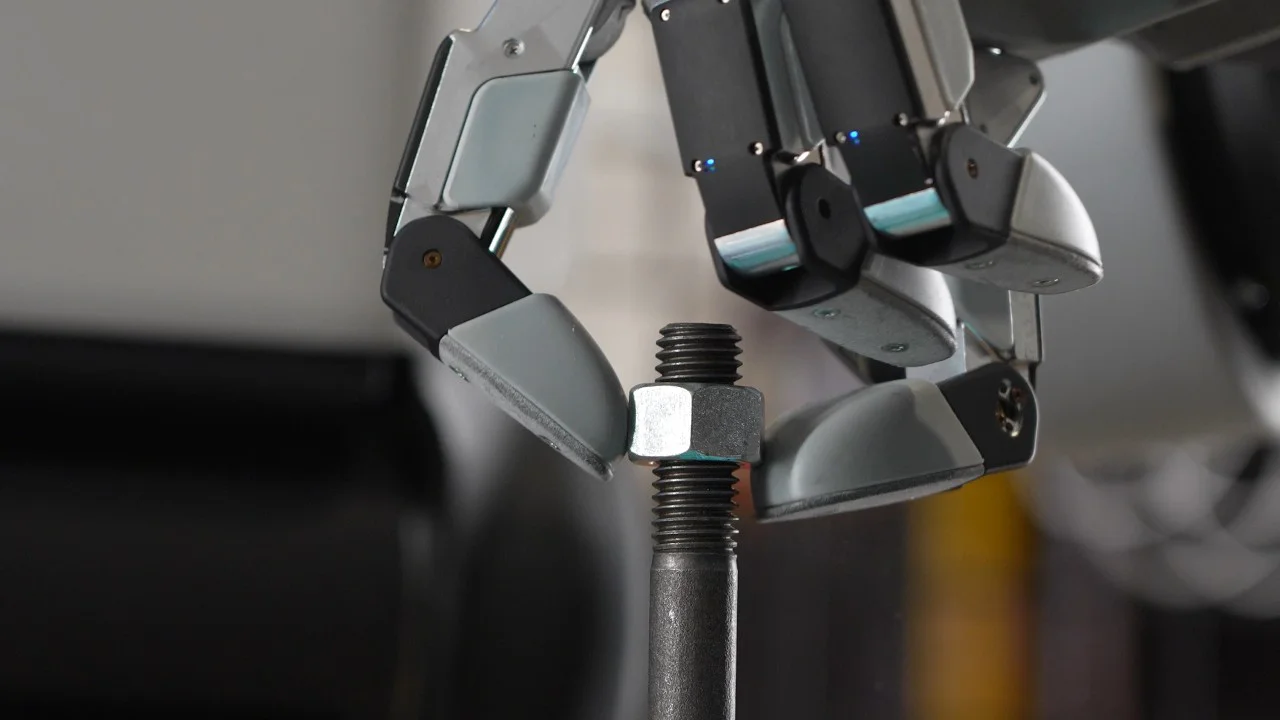
El 1 de octubre de 2026, Boston Dynamics subió a YouTube un video de poco más de cinco minutos llamado New Hands for Atlas y, en paralelo, publicó en su blog un artículo técnico bastante largo sobre el tema. La novedad: Atlas, su humanoide eléctrico, estrena una nueva generación de manos. Tienen cuatro dedos, 13 grados de libertad y una decisión de diseño que llama la atención apenas las ves: no tienen meñique.
Las manos anteriores de Atlas tenían 7 grados de libertad y, según la propia empresa, estaban pensadas para agarrar una gran variedad de objetos. Las nuevas están pensadas para manipularlos, que es otra liga: girar algo entre los dedos, acomodarlo sin soltarlo o recuperar un agarre que se está resbalando.
Los números que dio Boston Dynamics:
Con eso, Atlas puede deslizar la punta del pulgar a lo largo y a lo ancho de los otros dedos, hacer pinzas de precisión entre el pulgar y cualquier otro dedo, sostener cosas con tres puntos de apoyo y, lo más interesante para una fábrica, agarrar herramientas con gatillo mientras lo aprieta: taladros, atornilladores de torque, amoladoras, clavadoras y sopletes de soldadura.
Acá tenés el video oficial, que vale la pena mirar entero porque muestra las manos laburando en primer plano:
Si no lo ves, mirá el video en YouTube.
Un detalle que suma mucho: en cada escena el video aclara con un cartelito si Atlas está trabajando en modo Fully Autonomous (solo) o Teleoperated (manejado a distancia por una persona). Así no hay que adivinar qué es autonomía real y qué es demostración de hardware.
En las tomas autónomas se ve a Atlas reacomodando un palito entre los dedos, manipulando objetos dentro de su jaula de pruebas y enroscando una tuerca en una varilla roscada, que es la imagen que eligieron para la miniatura. En las teleoperadas, el robot agarra un taladro inalámbrico con una mano, le coloca la mecha con la otra y lo lleva hasta un taco de madera. También aparece sosteniendo una sartén de hierro y manipulando una caja de cartón.
Entre escena y escena hablan miembros del equipo de Atlas, entre ellos el investigador Trevor Ablett y el ingeniero de control de actuadores Ankit Bhatia. Hay primeros planos de la mano sola sobre un soporte moviendo los dedos y tomas en las que una persona empuja los dedos con su propia mano mientras el equipo explica cómo la mano siente las fuerzas que recibe. Ese detalle, que parece menor, es clave para todo lo que sigue. En el audio también se escucha que la generación anterior de la pinza se llamaba GR2 y tenía 7 grados de libertad, y que esta, la GR3, llega a 13.
La pregunta obvia es por qué no copiar la mano humana completa. Boston Dynamics cuenta que fue un debate largo dentro del equipo. Según The Robot Report, Zack Jackowski, director de producto y tecnología de la empresa, les pidió a los ingenieros que se ataran con cinta el meñique y el anular durante un día entero y anotaran qué cosas no podían hacer. Al final del experimento hubo acuerdo: chau meñique.
Dylan Thrush, ingeniero mecánico del equipo, lo explica así en el video: no hay meñique porque la destreza extra que aportaría no justifica la complejidad de sumar tres grados de libertad más, con el tamaño, el consumo y todo lo que implica agregar actuadores. Cada dedo extra es más costo, más volumen y una pieza más que se puede romper. El blog de la empresa lo resume con una frase muy de ingeniero: si querés fabricar buenos productos, la mejor pieza es la que no está.
Ojo, que no es una limitación técnica. La empresa aclara que, por lo modular del diseño, agregar un meñique no sería difícil. Simplemente decidieron que no valía la pena para un robot que se piensa fabricar en serie.
Acá está lo más nerd del anuncio. Boston Dynamics diseñó la mano para que se pueda simular con mucha fidelidad y así entrenarla con aprendizaje por refuerzo (RL) dentro de una computadora antes de pasar al hardware real, el famoso sim-to-real.
Para eso usan actuadores muy "transparentes" y backdrivables, es decir, que se pueden mover desde afuera sin pelear contra una caja de engranajes trabada. Eso le da a Atlas propiocepción: sentir, a través de los propios motores, dónde están sus dedos y cuánta fuerza reciben. En el video explican que esto además protege la mano en un golpe, porque la articulación puede ceder en vez de romper el reductor. Sumado a un trabajo de control para compensar efectos como la fricción y el cogging de los motores, todo eso permite que el modelo virtual se parezca mucho a la mano física.
La empresa también explica por qué no alcanza con copiar a humanos. Los guantes con sensores y las interfaces de manipulación portátiles (UMI) sirven para juntar datos de demostración, pero no capturan las señales de control rápido que necesita una mano robótica. Por eso apuestan a lo mismo que ya usan para que Atlas camine y mantenga el equilibrio: controladores entrenados con RL en simulación, con variaciones aleatorias de fricción, torque de los motores, forma de los objetos y perturbaciones. Boston Dynamics dice tener resultados iniciales prometedores en tareas dinámicas entrenadas así y ejecutadas en el robot real usando solo la propiocepción de los actuadores como realimentación.
Estas manos no salen de la nada. El 5 de enero de 2026, durante la presentación de Hyundai en el CES de Las Vegas, Boston Dynamics mostró la versión de producto de Atlas y anunció que la producción arrancaba en su sede de Boston. Toda la producción de 2026 quedó comprometida para el Robotics Metaplant Application Center (RMAC) de Hyundai y para Google DeepMind, y la empresa planea sumar otros clientes a principios de 2027.
Ese mismo día anunció una alianza con Google DeepMind para integrar los modelos Gemini Robotics en Atlas. Si querés repasar de dónde sale la marca, en Nerdines ya contamos cómo Bard pasó a llamarse Gemini.
El paso siguiente llegó el 21 de septiembre de 2026, cuando Boston Dynamics inauguró el RMAC dentro de Hyundai Motor Group Metaplant America, en las afueras de Savannah, Georgia. Ahí los Atlas ya se entrenan en tareas de logística y secuenciado de autopartes, es decir, dejar las piezas en el orden correcto antes del armado. Hyundai planea que Atlas empiece con ese trabajo en su planta en 2028 y pase al ensamblado de componentes hacia 2030. El RMAC se mudará en 2027 a un edificio unas diez veces más grande, y la empresa dice estar en conversaciones con clientes de Spot y Stretch de rubros como aeroespacial, semiconductores, logística, alimentos y ciencias de la vida para seguir entrenando a Atlas.
Según ese mismo anuncio, Hyundai planea desplegar 25.000 Atlas en plantas de Hyundai y Kia en los próximos años y montar en Estados Unidos una fábrica capaz de producir 30.000 robots por año. La carrera de los humanoides industriales tiene competencia fuerte, sobre todo desde China: hace un tiempo te contamos cómo UBTECH empezó a entregar en masa su Walker S2, que se cambia sus propias baterías. Y si te quedaste pensando en qué pasa con el trabajo humano cuando estas máquinas escalen, tenemos un análisis sobre el impacto económico de la IA.
Que estas manos estén pensadas "para la simulación" tiene algo de vuelta a las raíces. Boston Dynamics nació en 1992 como un desprendimiento del MIT, fundada por Marc Raibert a partir de su Leg Laboratory. En sus primeros años, además de robots, desarrolló DI-Guy, un software para simular personajes humanos realistas en entornos 3D en tiempo real, que se usó, por ejemplo, en simulaciones de entrenamiento para la Marina de Estados Unidos.
La empresa se desprendió de esa línea de software justo antes de que Google la comprara en diciembre de 2013: DI-Guy pasó a manos de VT MÄK, una compañía de software de simulación de Cambridge, Massachusetts, como contó en su momento Global Venturing. Después vinieron SoftBank en 2017 y Hyundai, que acordó comprar el control de la empresa en diciembre de 2020 y cerró la operación en junio de 2021.